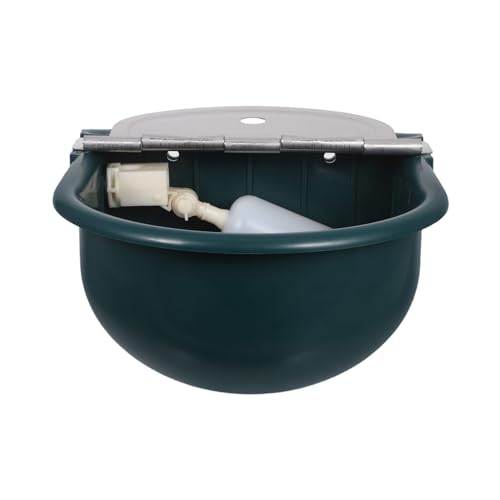
Abreuvoir automatique pour bétail plastique extérieur vaches chiens
14,95 EUR
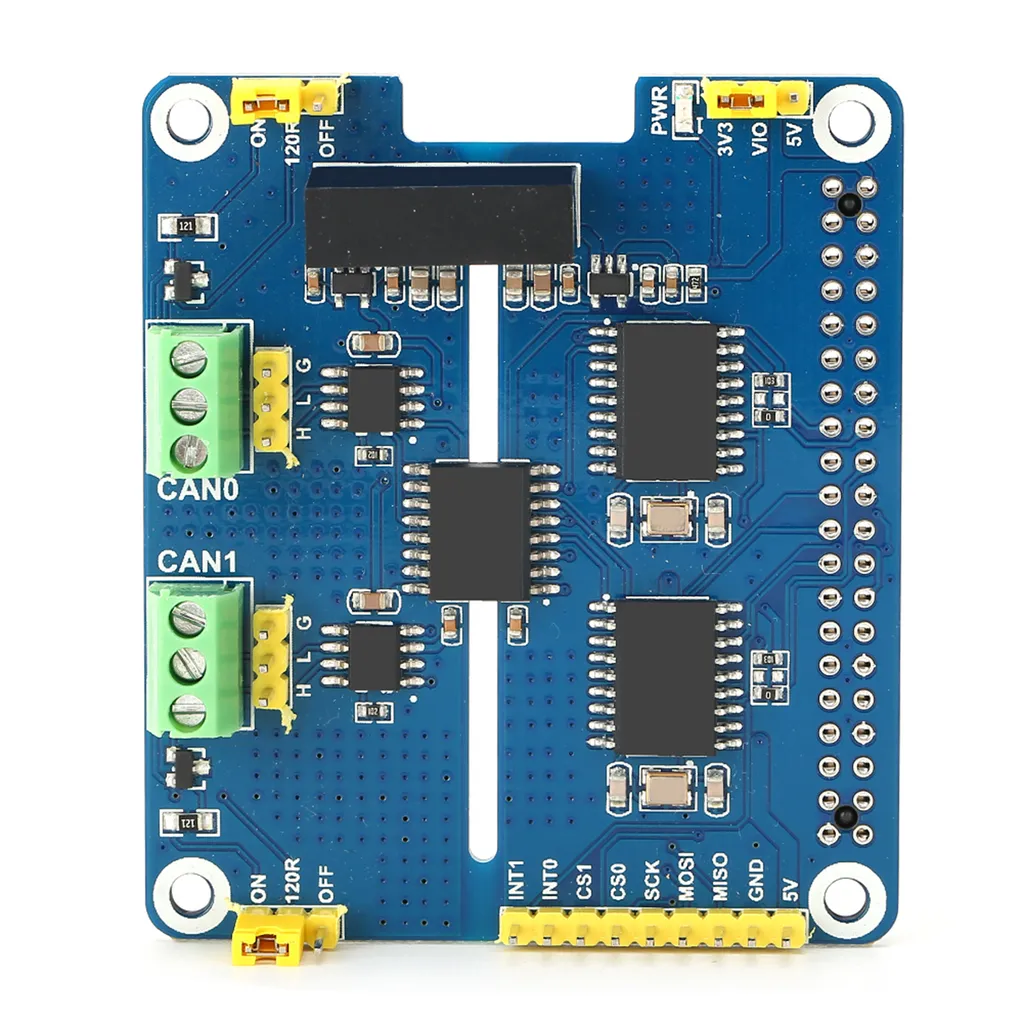
Vous souhaitez lire les données en temps réel de votre véhicule ou piloter des servomoteurs industriels ? Ce module pour Raspberry est la passerelle dont vous avez besoin.
Il permet de convertir les signaux logiques de votre microcontrôleur en signaux différentiels CAN, indispensables pour la communication longue distance dans les robots mobiles.
Les développeurs apprécieront la compatibilité avec SocketCAN sous Linux, facilitant l'utilisation d'outils standards pour l'analyse de trames et le débogage de réseau.
Que ce soit pour un projet de domotique centralisée ou un système de télémétrie embarqué, cette carte d'extension offre la stabilité requise pour les applications critiques.
Fini les pertes de paquets dues aux interférences : le bus CAN assure une intégrité des données supérieure aux liaisons UART ou I2C classiques en milieu bruyant.
Le format compact du module permet de le loger facilement dans des boîtiers personnalisés ou des espaces restreints au sein de vos prototypes robotiques.
La vérification de votre environnement a échoué. Connectez-vous pour consulter les avis.